
基本信息
阅读时间:约 13 分钟
字数:约 5223 字
摘要:决策速度不是越快越好,也不是越慢越稳,而是一道「配速」题。本文提出 TEMPO 配速框架,用可逆性与犯错代价两把尺子把决策分成快、中、慢三挡,拆解一律求快与一律求慢各自翻车的原因,给出慢决策的结构化留白、快决策的停止规则,附五大量化指标与六步执行清单。
全文语音
中文
English
日本語
한국어
专业分析:决策速度的胜负手不在快慢,而在「配速」
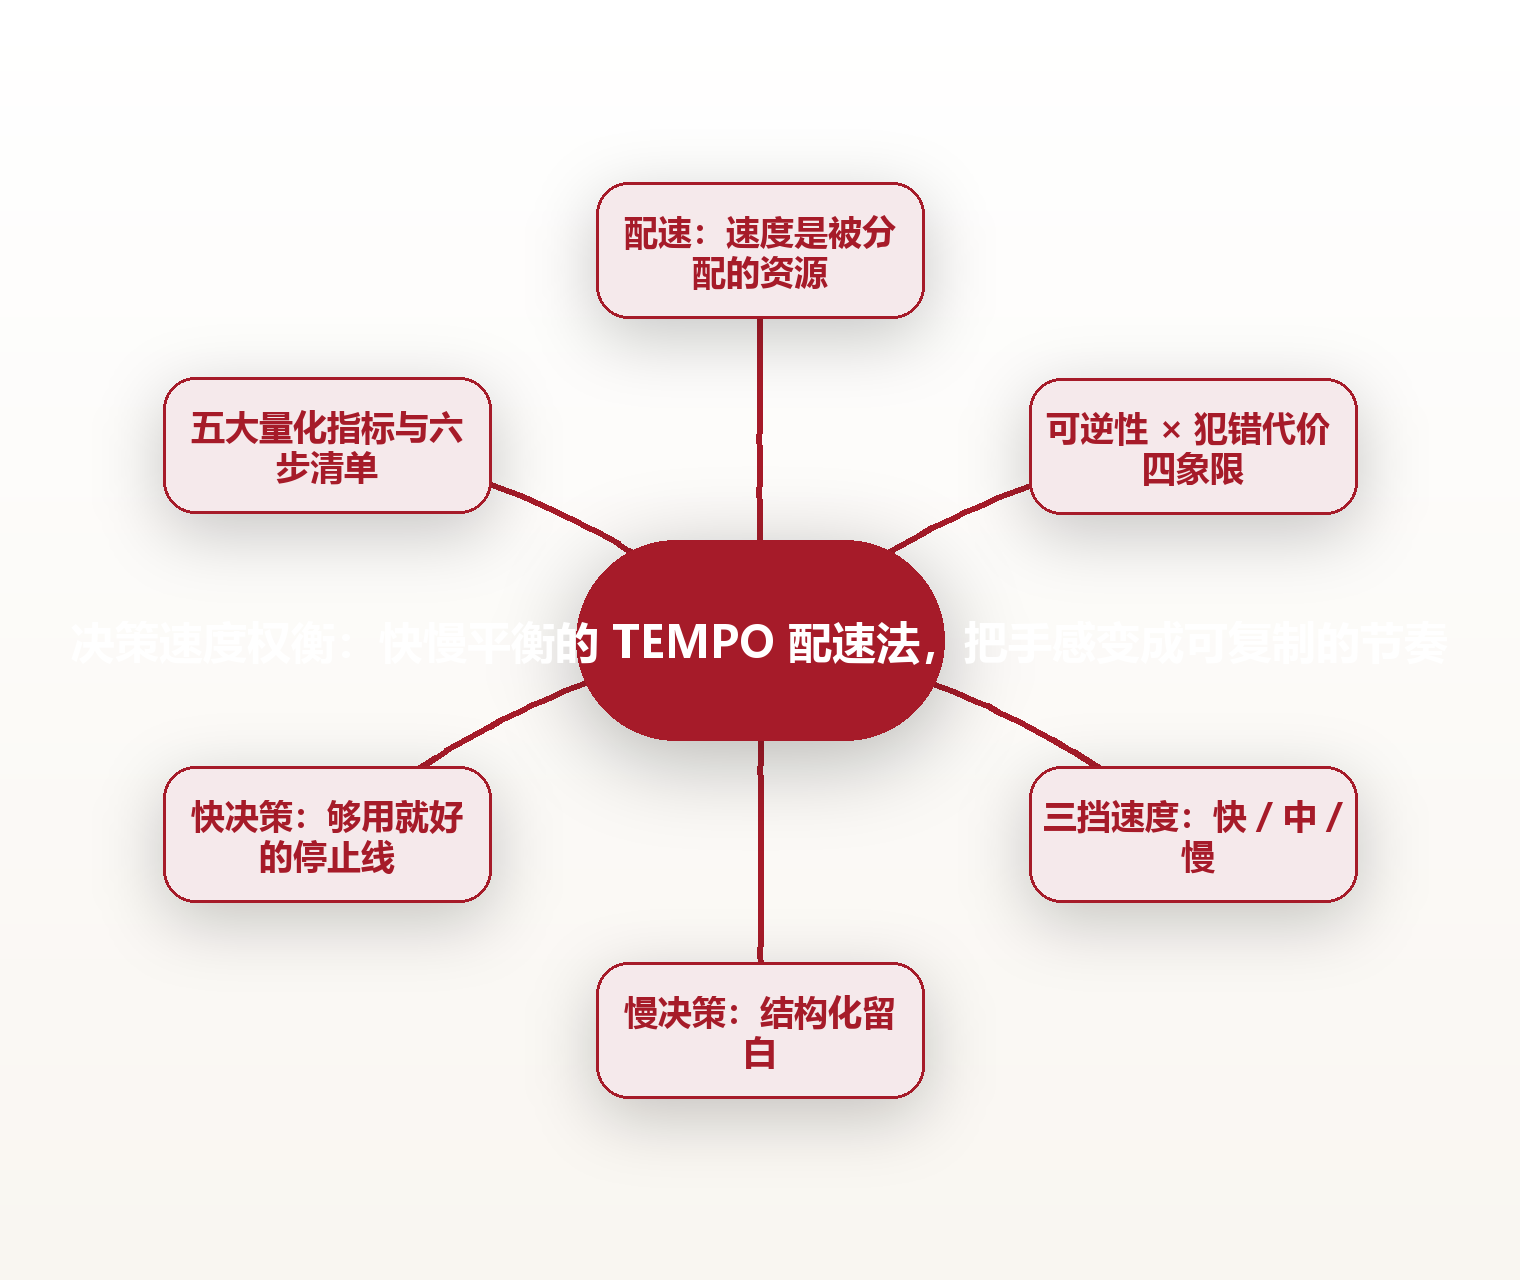
很多人把决策速度当成一个单一维度,要么追求越快越好,要么标榜「慢思考」才是高级。但真实世界里高质量决策者做的事情,其实既不是单纯求快,也不是一律求慢,而是「配速」:先判断清楚一件事的属性,再决定用多快的节奏去处理它。速度不是目标,速度是被分配出去的资源,配错了地方,快和慢都会变成负债。
先看量级。据管理学与管理心理学的公开综述口径,一名中层管理者每天要处理的显性决策数量常在数十到上百个之间,而其中真正影响中长期走向的重决策往往只占很小一部分(此为示意量级,具体比例随岗位与统计口径不同而变化)。这意味着一个很现实的约束:如果每个决策都用同样慢的节奏去打磨,你会在大量琐碎决策上耗尽精力,真正的重决策反而得不到足够的思考时间。
反过来同样成立。据某次面向创业者的公开调研口径,许多事后被认为「错过窗口」的项目,问题并不出在方向选错,而是出在执行速度慢于市场变化(这属于常见归因方向,并非精确统计)。把慢用错了地方,和把快用错了地方,代价是一样的。快与慢本身没有对错,它们只是两种需要被精确投放的资源。
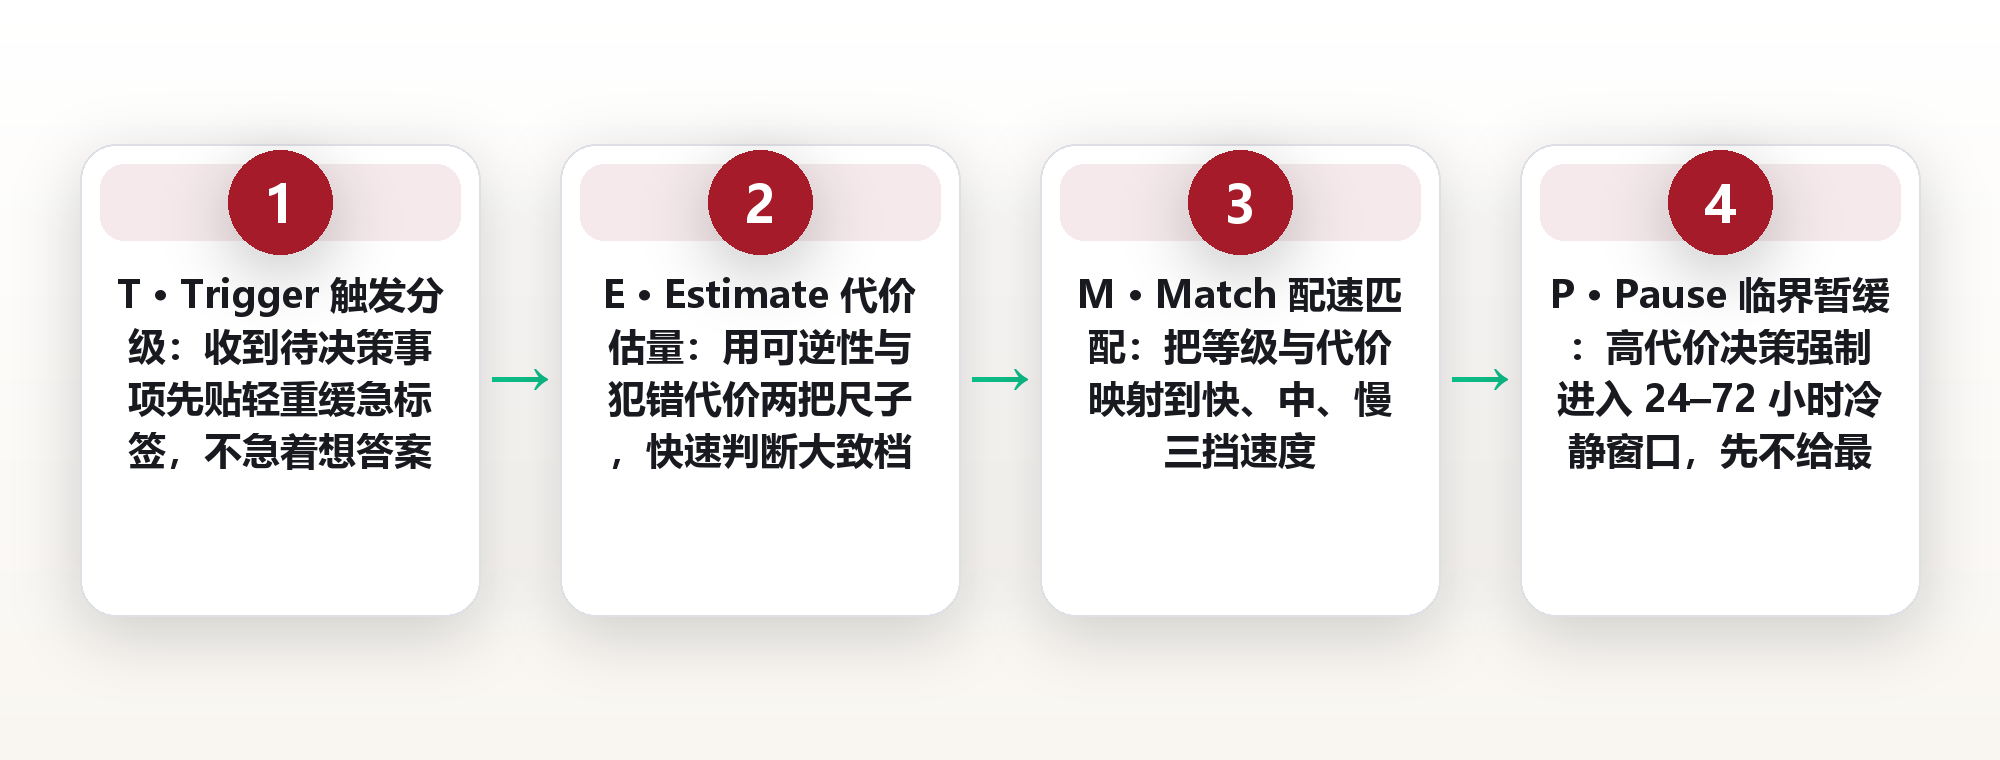
为了把这件事说清楚,我提出一个命名框架:TEMPO 配速框架。它由五个动作组成。Trigger 触发分级,先给待办事项标上轻重缓急的等级;Estimate 代价估量,估算这个决策的可逆性与犯错成本;Match 配速匹配,把等级和代价映射到快、中、慢三种速度;Pause 临界暂缓,为高代价决策设置一个强制冷静窗口;Own 复盘归属,为每个决策指定一个唯一责任人并留下记录。这五步合起来,回答的就是一个问题:这件事到底该用多快的速度处理。
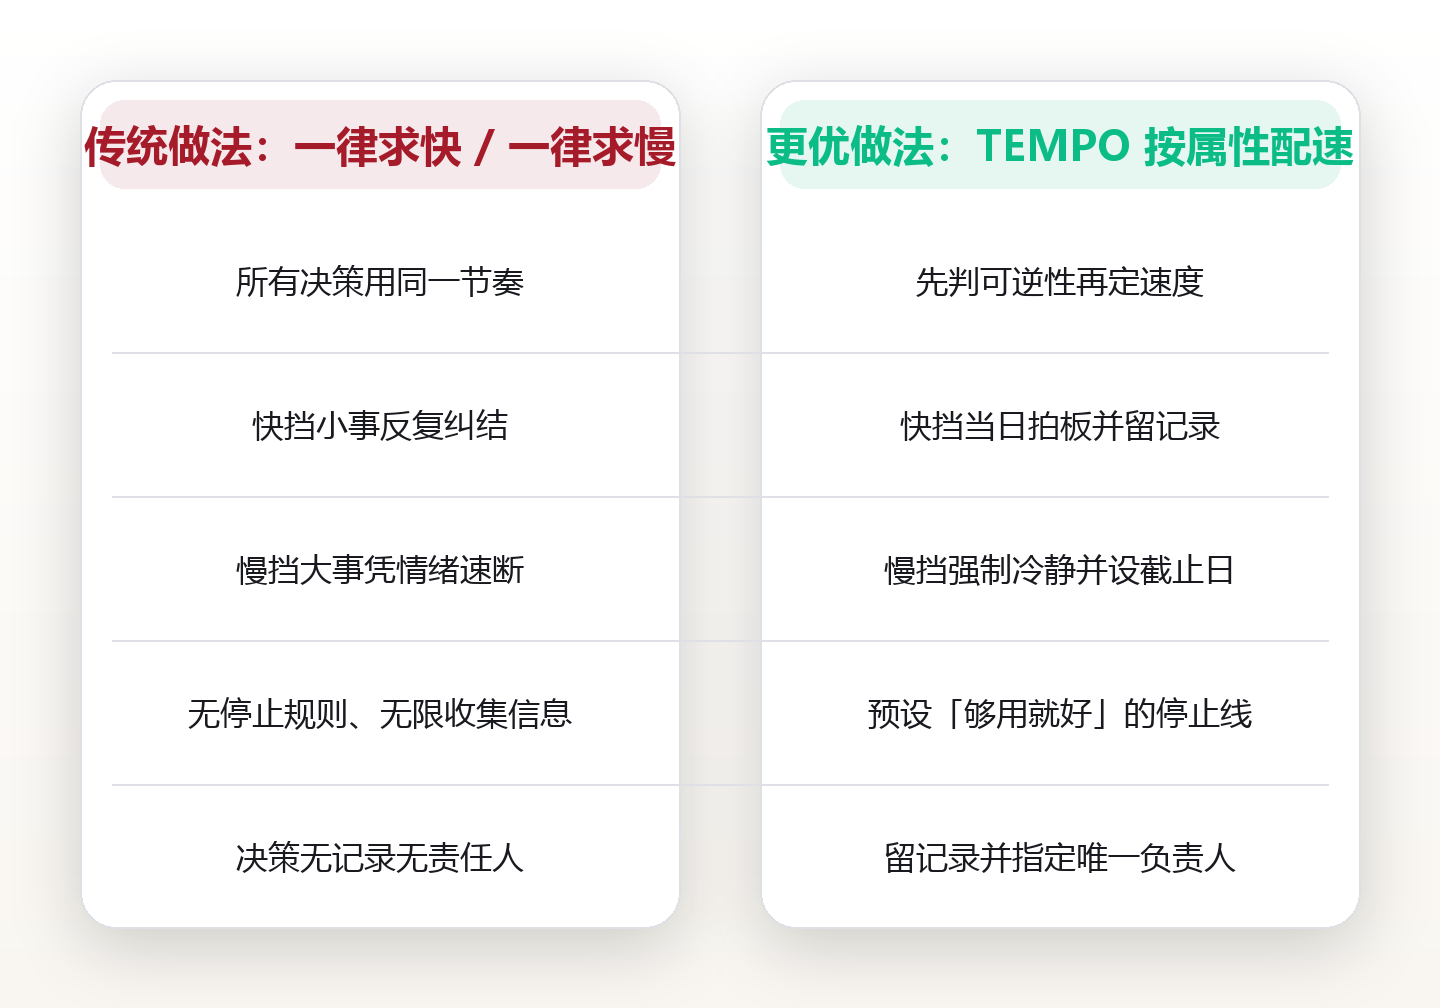
把它和两种传统做法放在一起对比会更清楚。传统做法 A 是「一律求快」:能今天就定绝不拖到明天,靠速度和试错来抢机会。传统做法 B 是「一律求慢」:任何事都要反复权衡、多方征求意见,直到自以为万无一失。TEMPO 选择的是第三条路:先看这件事能不能撤回、错了要付多大代价,再决定配哪一挡速度。快的决策要快得果断,慢的决策要慢得结构化,而不是凭心情随机切换。
这套思路并非凭空而来。亚马逊创始人贝索斯在致股东信中提出过一个被反复引用的划分:把决策分成「单向门」和「双向门」两类。单向门决策几乎不可逆,走进去就很难回头,必须慢下来、想透彻;双向门决策可以低成本折返,就应该快速拍板、快速调整。它之所以常被引用,是因为精准地指出了配速的依据不是事情大小,而是事情能不能撤回。TEMPO 里的 Estimate 与 Match,本质就是把「单向门与双向门」的判断,翻译成可执行的步骤。
可落地的度量指标有五个。一是决策清单命中率,即你能在事前正确判断一个决策该快还是该慢的比例;二是平均决策时延,即不同类型决策从提出到拍板的中位耗时;三是返工率,即拍板之后因考虑不周被迫推翻重来的比例;四是冷静期兑现率,即高代价决策真正执行了强制等待的比例;五是责任人唯一率,即每个重要决策都能指向一个明确负责人的比例。具体执行清单见第八章,本章先把框架的骨架立起来。
为什么「一律求快」和「一律求慢」都会翻车
「一律求快」的人有一种隐秘的错觉:只要动作够快,就说明自己在推进。于是他把所有决策都压成几分钟的即时判断,用速度和忙碌来制造「进展感」。问题在于,那些本该慢下来想清楚的单向门决策,被他一脚踹开,等到发现方向错了,返工的成本已经叠加了好几倍。快,反而变成了最慢的一条路。
「一律求慢」的人则走向另一个极端:他们把谨慎当成了目的本身,凡事都要收集更多信息、征询更多意见,把「再想一想」当成默认动作。可事实是,慢的边际收益是递减的。当信息已经足够支撑一个可撤回的小决策时,继续等待并不会提高准确率,只会让机会窗口一点点关闭。更隐蔽的代价是,慢决策会挤占精力,让真正需要慢的重决策失去了应有的注意力。
这两种风格背后其实是两种不同的恐惧。「一律求快」怕的是错过,怕机会被别人抢走,所以用速度对抗焦虑;「一律求慢」怕的是犯错,怕承担后果,所以用拖延来转移责任。看清这一点很关键,因为配速的敌人从来不是速度本身,而是被恐惧劫持后失去弹性的节奏。
举个日常的例子。一个人换手机,可以当天比价下单,因为买错了顶多退货;但他如果也用同样的「当天拍板」去决定要不要辞掉工作去创业,就很可能把可逆决策的处理方式,错误地套在了不可逆决策上。反过来,一个人若把「今天午饭吃什么」也拖成一场反复权衡的会议,那他真正的问题不是谨慎,而是把轻决策的重量估错了。
所以求快和求慢都不是解药,真正的解药是「先判属性、再定速度」。这听起来简单,难的是在情绪上头的那一刻,你还愿意停下来问一句:这件事,到底能不能撤回。
快慢的边界在哪里:可逆性乘犯错代价的四象限
要给决策配速,先得有两把尺子。第一把是「可逆性」:这个决策一旦做出,撤回的成本有多高。第二把是「犯错代价」:如果判断错了,损失有多大。把这两把尺子交叉,就得到一个四象限地图,每个象限对应一挡速度。
第一个象限是可逆且代价低,对应「快挡」。例如换一家常去的餐厅、切换一款效率工具、调整一次内容排期,这类事情就算选错,几分钟就能改回来。对它们唯一正确的策略就是快速决定、快速观察,绝不允许自己在这里反复纠结。
第二个象限是可逆但代价高,对应「中挡」。例如去面试一个新岗位、小范围试跑一条新产品方向、先签一份可以中途退出的合作协议。它们本身不致命,但一旦投入就会占用大量时间与心智,所以要用「小步快跑」的方式推进:先设定一个明确的观察点,到了就评估是否继续。具体比例与情形请结合自身情况判断。
第三个象限是不可逆但代价低,对应「中快挡」。例如报名一个短周期课程、签署一份金额不大的长期订阅、把某个项目正式立项。它们很难撤回,但错了也不至于伤筋动骨,所以可以在限时内快速拍板,把等待的时间压到最短。
第四个象限是不可逆且代价高,对应「慢挡」。这才是真正需要慢处理的区域:辞职创业、买房成家、重大方向转型、长期合作对象的筛选。它们的共同点是既难撤回、代价又大,任何仓促都可能带来长期后果。对它们,慢不是优柔寡断,而是必须付出的成本。
大多数决策事故,都来自「象限误配」:把快挡的事情拖成慢挡,浪费了精力;又把慢挡的事情当成快挡,赔上了未来。配速的第一个动作,就是先确认自己手里这件事,究竟落在哪个象限里。
TEMPO 配速框架:把决策从拍脑袋变成有节奏
第一步是 Trigger 触发分级。当你意识到要做一个决策时,不要立刻开始想答案,而是先给它贴一个标签:是「今天必须处理」还是「本周内可以处理」,是「影响一个人」还是「影响一群人」。分级的价值在于,它把「先做哪件」和「用多快做」这两个纠缠在一起的动作拆开了。
第二步是 Estimate 代价估量。用前面那两把尺子,快速估一下可逆性与犯错代价。这里的要点是「估」而不是「算」:你不需要精确到数字,只需要判断它大致落在哪个档位。花五分钟估量,往往能省下五天返工,这是这笔投入最划算的地方。
第三步是 Match 配速匹配。把前两步的结论对应到快、中、慢三挡。快挡的要求是当日拍板并留下可回溯记录;中挡的要求是设定观察点、分段推进;慢挡的要求是进入强制冷静流程,在截止日之前不给最终答案。配速匹配的核心,是让速度对齐风险,而不是对齐情绪。
第四步是 Pause 临界暂缓。为所有慢挡决策设置一个不可跳过的冷静窗口,比如二十四到七十二小时。这个窗口的作用不是让你继续纠结,而是把决定从「当下这一刻的情绪」里挪出来,交给「冷静之后的你」来拍板。很多事后后悔的重决策,缺的就是这几十个小时。
第五步是 Own 复盘归属。每一个重要决策都要有一个唯一责任人,并留下简短的决策记录:当时的选项、依据、最坏情况与退出条件。这样做不是为了追责,而是为了让未来的你,能够在复盘时看清「当时为什么这么定」。没有记录,复盘就会退化成各自的事后聪明。
把这五步串起来,决策就从一次即兴的拍脑袋,变成了一套有节奏的流程。它的价值不在于让每个决策都变得完美,而在于让「用多快做」这件事本身变得可预期、可复用、可训练。
慢决策的正确姿势:不是拖延,而是结构化留白
很多人一听「慢决策」就皱眉,觉得那不就是拖延吗。区别在于,拖延没有终点、没有结构,而慢决策有明确的期限、有明确的框架。拖延是「我再想想」然后无限期地搁置;慢决策是「我在这三天里,按这四个角度想清楚,然后必须给出答案」。
慢决策的第一个动作是设定决策截止日。把所有「以后再定」的模糊表述,换成「我在某个具体日期之前给出答案」。截止日的意义,是把无限期的焦虑压缩成一段有限期的思考,让慢有边界,不至于滑向拖延。
第二个动作是写决策备忘录。在动手决定之前,先用几行字写下四件事:有哪些选项、我凭什么这样判断、最坏情况是什么、什么条件下我会退出。写下来的过程本身就是一次梳理,许多「想不明白」,一旦落到纸上就会原形毕露。
第三个动作是刻意去找「反对者」。慢决策最怕的是回音壁:你问了一圈人,大家只说你爱听的话。正确的做法,是主动找一个立场相反、且有能力反驳你的人,请他认真挑毛病。被反驳一次,胜过自己空想三天。
做到这三件事,慢决策就不再是犹豫,而是一种结构化的留白。它把本该谨慎的重决策,装进了一个有起点、有过程、有终点的容器里。慢得其所,才不至于慢成负担。
快决策的正确姿势:设一条「够用就好」的停止线
快决策同样有它的纪律。快不等于鲁莽,它的前提是「这件事可撤回、代价可承受」。在这个前提下,快决策要解决的不是「要不要快」,而是「快到哪里为止」。很多人之所以迟迟不敢拍板,是因为他们把「最好」当成了及格线,而现实里大多数决策根本不需要最好。
这背后是一个经典的选择:追求最优还是追求满意。追求最优的人,总想穷尽所有选项,结果往往是信息越找越多、决定越拖越久;而追求满意的人,只要求找到一个「够好、能满足当前需要」的选项就收手。对于绝大多数可逆的小决策,满意策略的性价比远高于最优策略。
要让快决策真正快起来,需要预设停止规则。常见的有三条:信息够了就停,比如找到三个可行方案就不再继续搜;时间到了就停,比如给自己设一个十五分钟的上限;选项达到阈值就停,比如出现第一个满足基本条件的方案就拍板。有了停止规则,快决策就不再依赖当天的状态和心情。
快决策还有一个容易被忽略的交付标准:可撤回、可观察、可修正。也就是说,你拍板时可以只写「先这么定」,同时明确一个观察点和一条撤回路径。只要留了后路,你就可以大胆地快;反过来,如果一件事根本没有后路,那它本来就不该进入快挡。两者的分界,仍然是可逆性。
把「够用就好」当成快决策的默认心态,你会发现,生活中绝大多数纠结,其实都源自把一件可逆的小事,当成了不可逆的大事。
团队里的配速:让快的人不撞车、慢的人不掉队
个人配速难,团队配速更难。一个团队里,往往同时存在两种人:一种人天生快,喜欢先干再说;另一种人天生慢,习惯想清楚再动。这两种人凑在一起,如果没有共同的配速语言,就会互相觉得对方不靠谱——快的嫌慢的磨叽,慢的嫌快的莽撞。
破解的第一步,是给每类决策定下「速度契约」:哪类事情谁拍板、多长时间内必须给出回应、什么情况下必须升级讨论。把速度约定写清楚之后,快的人知道自己的边界在哪,慢的人也知道自己的截止在哪,冲突就从性格问题变成了流程问题。
第二步是让两边各自补上短板。快的人需要养成留记录的习惯,把「为什么这么快定」写下来,方便团队追溯;慢的人则需要承担明确的截止责任,不能把「再研究一下」当成万能挡箭牌。快的人补记录,慢的人补时限,团队的整体配速才会往中间靠。
第三步是把快议题和慢议题分开处理。把需要快速拍板的执行事项,和需要慢思考的战略事项,放进不同的会议或不同的时段,避免它们互相挤压。混在一起讨论,往往是最需要快的事情被拖慢,最需要慢的事情又被草率带过。
当团队拥有了共同的配速语言,速度就不再是个人风格的冲突,而是一种可以被协调的团队节奏。快的不会撞车,慢的不会掉队,整个组织的决策效率才会真正提升。
五个可落地指标与一份执行清单
第一个指标是决策清单命中率。做法很简单:每次做决策前,先记录你预判的挡位;决策完成后,再回看这个预判对不对。坚持一段时间,你会清楚自己在哪类决策上容易误判,是习惯性求快,还是习惯性求慢。
第二个指标是平均决策时延。分类型统计从「提出」到「拍板」的中位耗时,你会发现有些类型的时间被无谓地拉长。时延本身不是越低越好,关键是它要和决策的挡位相匹配:快挡就该短,慢挡就该给足。
第三个指标是返工率。统计拍板后被推翻重来的比例,并按原因归类。如果返工大多来自「当初没想清楚」,说明你的快挡范围放得太宽;如果返工大多来自「拖太久错过时机」,说明你的慢挡范围需要收窄。具体阈值请结合自身情况判断。
第四个指标是冷静期兑现率,即高代价决策真正执行了强制等待的比例;第五个是责任人唯一率,即重要决策都能指向一个明确负责人的比例。前者防止你把慢决策草率化,后者防止决策在人群中变成「谁都不负责」的悬案。
最后是一份可以照着做的六步执行清单。第一,给手上的决策先贴挡位标签,不急着想答案;第二,用可逆性与代价两把尺子快速估量;第三,把结论映射到快、中、慢三挡;第四,慢挡强制进入冷静窗口并设截止日;第五,快挡预设一条「够用就好」的停止规则;第六,拍板后留下简短记录并指定唯一责任人。把这六步固定成习惯,配速就会从一种感觉,变成一种可以复制的节奏。
常见问题
1.问:快决策是不是就等于草率行事?答:不等于。快决策有严格的前提,就是这件事可撤回、代价可承受。真正草率的是在不可逆的重决策上求快,而在可逆的小决策上反而迟迟不定。判断标准是可逆性,不是速度本身。
2.问:慢决策很容易滑成拖延,怎么区分两者?答:看有没有结构。慢决策有明确的截止日、明确的思考框架和明确的交付物;拖延则没有终点,也没有方法,只是把决定无限期往后推。如果一件事你已经想了很久却没有任何结论和期限,那多半是拖延,不是慢决策。
3.问:可逆性和犯错代价都拿不准的时候,该按哪一挡走?答:当你不确定时,默认往更慢的一挡靠。因为把一件重决策做快了的代价,通常远高于把一件轻决策做慢了的代价。先降速、再补信息,等判断清楚了再决定要不要提速。
4.问:团队里有人习惯快、有人习惯慢,怎么统一节奏?答:别试图改变他们的性格,而是建立共同的配速语言。给每类决策定下速度契约,规定谁拍板、多久内响应、何时升级;同时让快的人补上记录、慢的人补上时限。把冲突从性格问题变成流程问题,节奏自然就统一了。
5.问:这套 TEMPO 框架适合个人日常使用吗,还是只适合团队?答:两者都适合。个人使用时可以把它简化成三步:先判可逆性、再定速度、最后留一条后路。团队使用时则相反,需要把每一个字母都展开成明确的流程和责任人。框架的颗粒度可以调整,但配速的逻辑是通用的。
图片来源:图1 artellliii72 / Pixabay (CC0) · 图2 RahulPandit / Pixabay (CC0) · 图3 jarmoluk / Pixabay (CC0) · 图4 WebDonut / Pixabay (CC0) · 图5 jeon58 / Pixabay (CC0) · 图6 ksa61011 / Pixabay (CC0) · 图7 jeon58 / Pixabay (CC0) · 图8 Bernell / Pixabay (CC0) · 图9 ahmetyuksek / Pixabay (CC0) · 图10 wal_172619 / Pixabay (CC0) · 图11 Ralf1403 / Pixabay (CC0) · 图12 Antonio_Cansino / Pixabay (CC0) · 图13 Ri_Ya / Pixabay (CC0) · 图14 Sponchia / Pixabay (CC0) · 图15 Photoshoot4You / Pixabay (CC0) · 图16 Ri_Ya / Pixabay (CC0) · 图17 Bru-nO / Pixabay (CC0) · 图18 Marjonhorn / Pixabay (CC0) · 图19 Pix-Off / Pixabay (CC0) · 图20 Stevebidmead / Pixabay (CC0) · 图21 MustangJoe / Pixabay (CC0) · 图22 jplenio / Pixabay (CC0) · 图23 ndemello / Pixabay (CC0) · 图24 ELG21 / Pixabay (CC0) · 图25 4174332 / Pixabay (CC0) · 图26 antoniollerena / Pixabay (CC0) · 图27 oljamu / Pixabay (CC0) · 图28 Tama66 / Pixabay (CC0) · 图29 allybally4b / Pixabay (CC0) · 图30 t_watanabe / Pixabay (CC0) · 图31 whitedaemon / Pixabay (CC0) · 图32 AlLes / Pixabay (CC0) · 图33 MiraCosic / Pixabay (CC0) · 图34 Dimhou / Pixabay (CC0) · 图35 MiraCosic / Pixabay (CC0) · 图36 focusonpc / Pixabay (CC0)
本文为信息分享与方法论科普,不构成任何专业建议,请结合自身情况判断。
本文由 AI 生成,经人类主编终审。
评论(0)